
Este análisis se ha realizado usando herramientas de IA. Verifica la información aquí contenida antes de aplicarla.
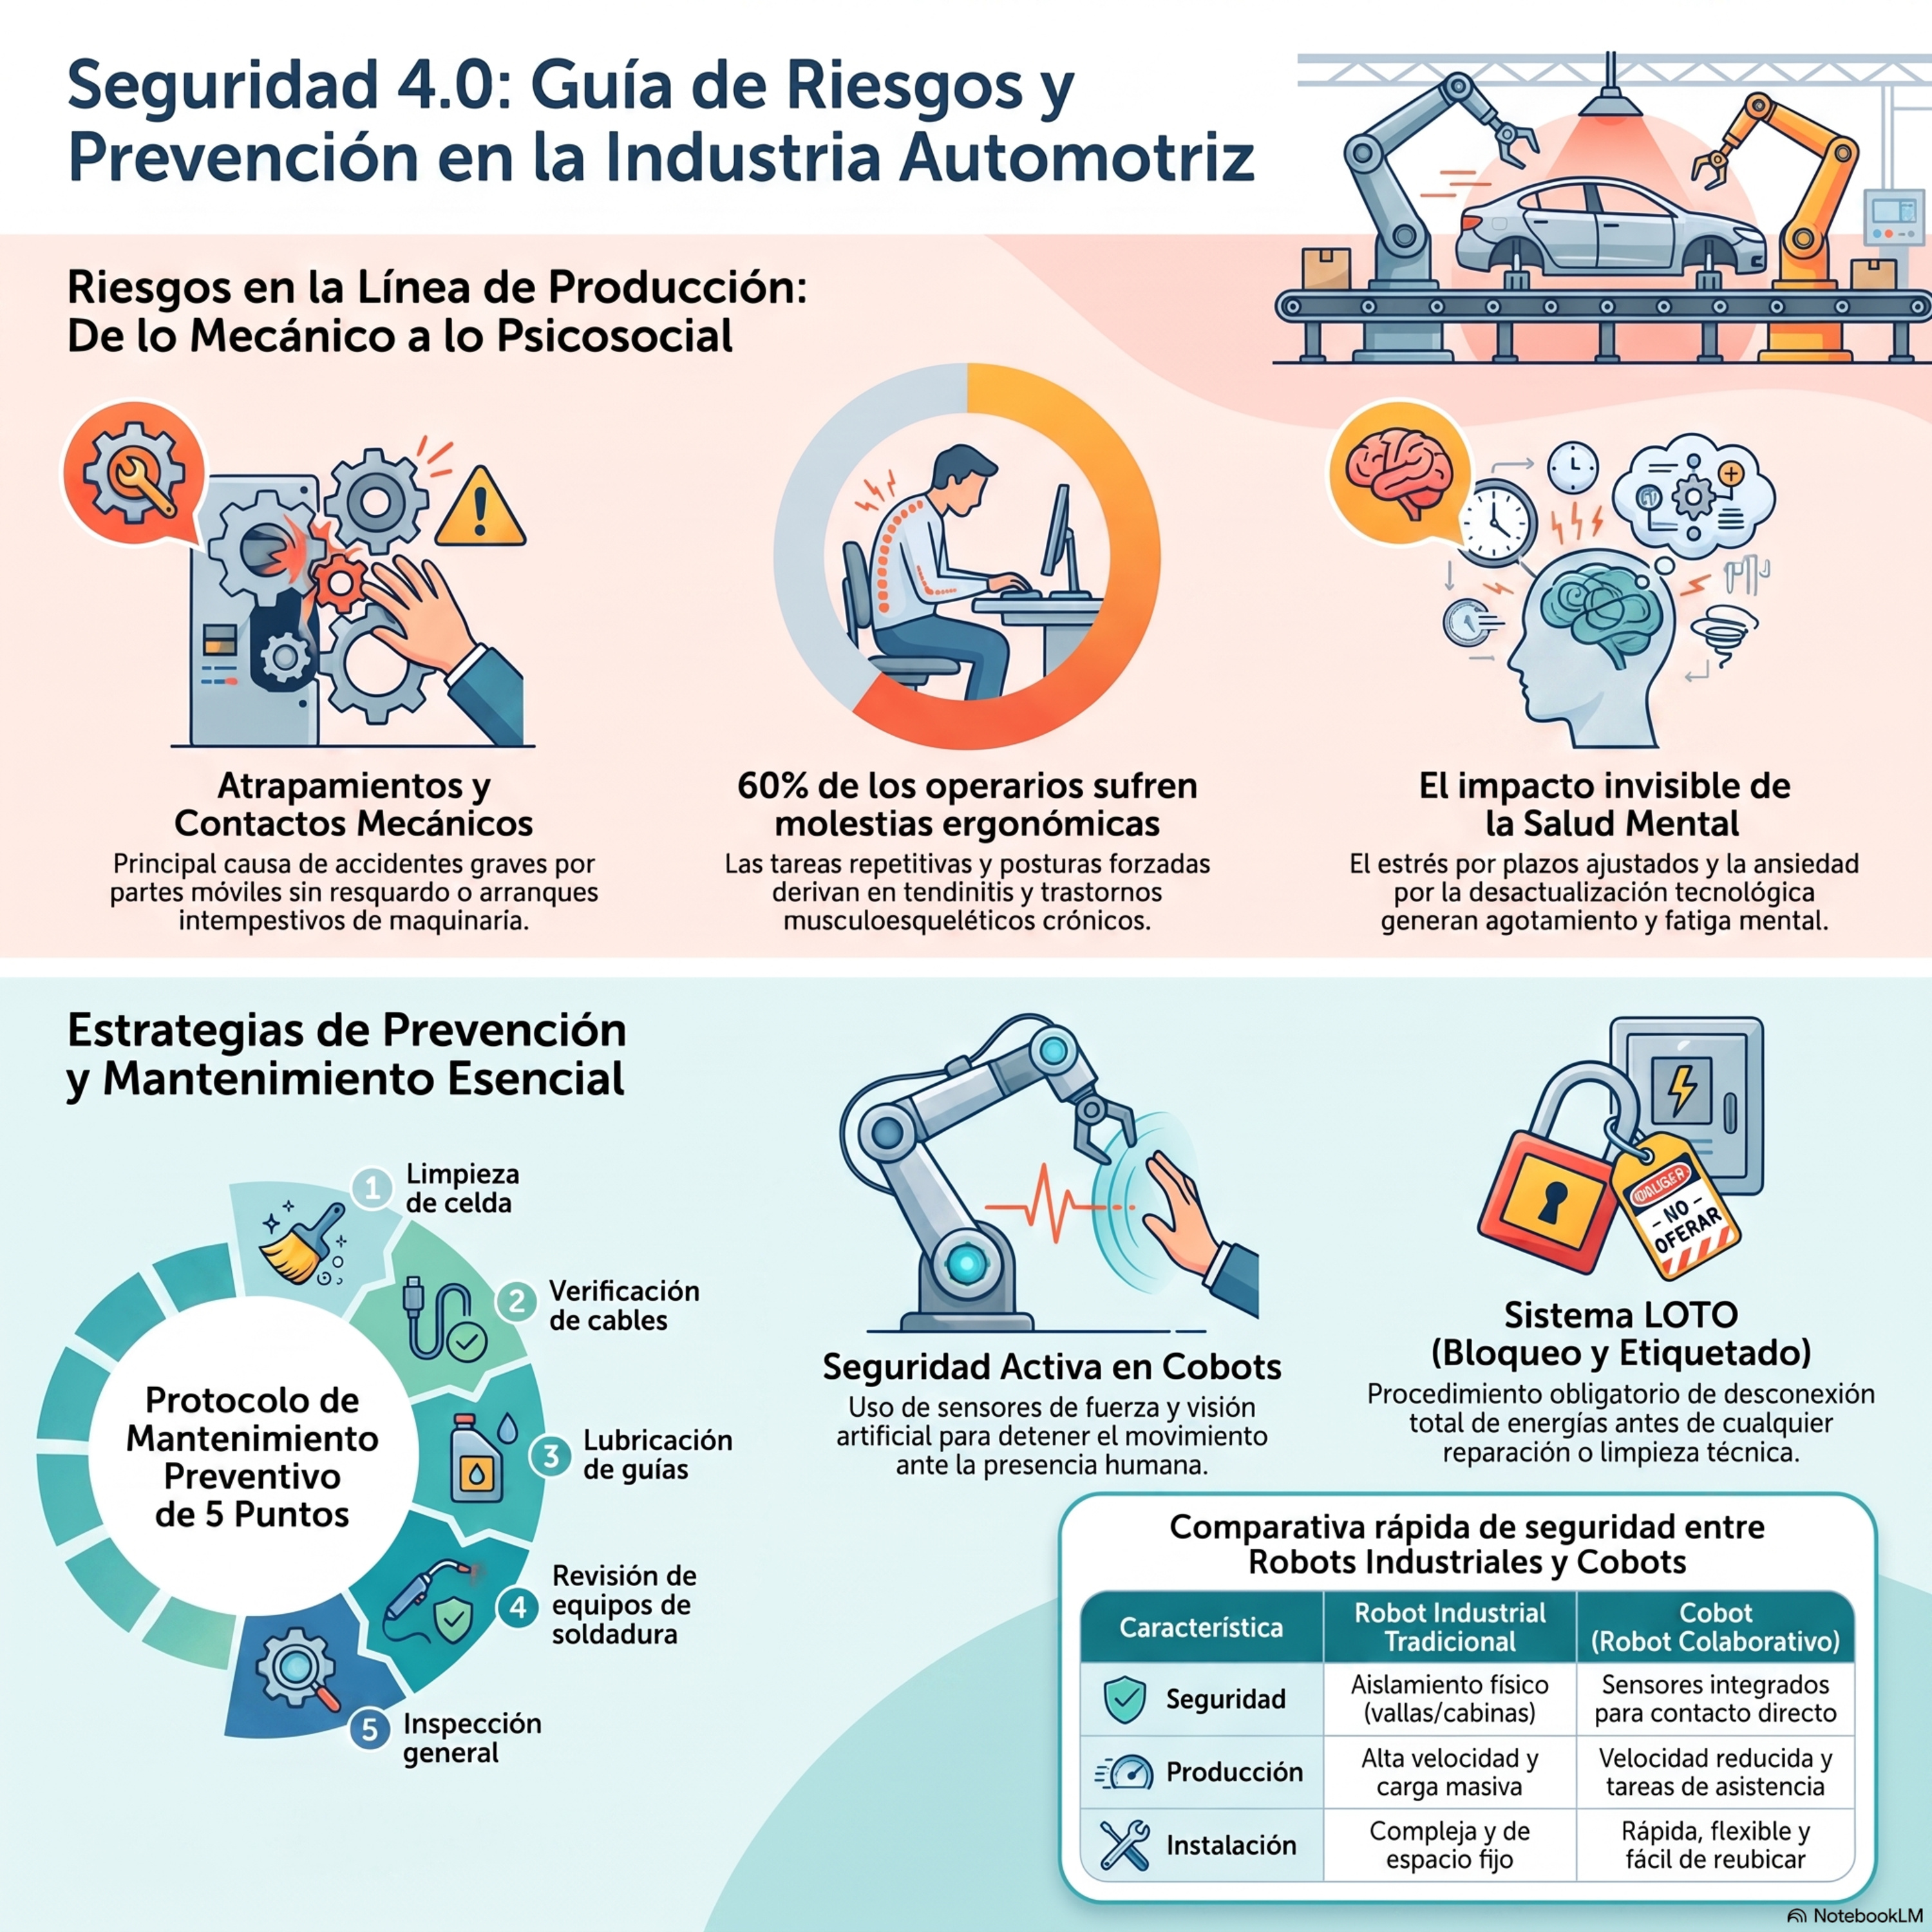
En la industria del automóvil, las cadenas de montaje, los robots y los cobots permiten automatizar tareas y reducir algunos esfuerzos físicos. Sin embargo, también pueden generar golpes, atrapamientos y nuevas exigencias de trabajo. La prevención debe observar tanto las máquinas como las tareas y la relación entre ambas: automatizar una operación no significa eliminar todos sus riesgos.
Cadenas de montaje: proteger frente al movimiento y la repetición
Atrapamientos, golpes y caída de piezas
En una cadena conviven transportadores, piezas en movimiento y puestos de trabajo. Los puntos donde una parte móvil se aproxima a otra pueden provocar atrapamientos. También deben considerarse los golpes y la caída o proyección de materiales. La protección debe impedir que una persona alcance los elementos peligrosos durante su funcionamiento.
Las medidas básicas incluyen resguardos, dispositivos de protección y mandos de parada accesibles. Un resguardo es una barrera física que evita el acceso al peligro. No debe retirarse ni anularse para facilitar la producción. Tampoco se debe introducir la mano para corregir una pieza mientras exista un movimiento peligroso.
Lesiones que aparecen poco a poco
Atornillar de forma repetida, montar componentes dentro de una carrocería o trabajar con los brazos elevados puede sobrecargar músculos y articulaciones. El riesgo no depende únicamente del peso: también importan la fuerza aplicada, la postura, la repetición y el tiempo de recuperación. Estos factores pueden favorecer trastornos musculoesqueléticos, como lesiones de espalda, hombros o muñecas.
La evaluación ergonómica debe orientar el rediseño del puesto: acercar los materiales, mejorar los alcances, ajustar las alturas y reducir esfuerzos. Para estudiar tareas repetitivas existen métodos específicos, como OCRA, que ayudan a valorar la exposición. Una observación rápida del puesto no sustituye una evaluación adecuada.
El ritmo de producción también forma parte de la prevención
La monotonía y la necesidad de seguir continuamente el ritmo de la cadena pueden generar tensión. Conviene analizar la carga de trabajo junto con las posturas y los movimientos. El objetivo es adaptar el trabajo a la persona, no exigir que esta compense de manera permanente un puesto mal diseñado.
Robots industriales: controlar el acceso a la zona peligrosa
Un robot convencional suele trabajar separado de las personas mediante cerramientos o dispositivos que detectan su presencia. La protección debe abarcar toda la operación, incluida la herramienta y la pieza manipulada, no solo el brazo del robot.
Qué aporta un enclavamiento
El enclavamiento relaciona una protección, como una puerta, con el funcionamiento de la máquina. Su finalidad es impedir las funciones peligrosas cuando la protección no está en la posición adecuada. Cuando el peligro tarda en desaparecer, puede ser necesario mantener la puerta bloqueada hasta que el acceso sea seguro. Cerrar una puerta no debe confundirse con autorizar un arranque peligroso.
La programación, los ajustes y la búsqueda de averías necesitan condiciones de trabajo específicas. Si una tarea requiere movimiento con una persona dentro del recinto, debe realizarse mediante los modos y dispositivos previstos para ello, por personal formado. Anular una protección no es un método de ajuste.
Cobots: colaborar no significa trabajar sin riesgos
Un cobot es un robot diseñado para interactuar directamente con personas en determinadas condiciones. No es seguro por el simple hecho de recibir esa denominación. La seguridad depende de la aplicación completa: robot, herramienta, pieza, movimientos, espacio y forma de trabajar. Según la tarea, puede seguir necesitando separación o protecciones adicionales.
Cómo se protege una aplicación colaborativa
Las soluciones de seguridad pueden combinar varios métodos, cuya elección depende de la evaluación de riesgos:
- Parada supervisada: el robot permanece detenido bajo supervisión de seguridad mientras la persona realiza la intervención prevista.
- Supervisión de velocidad y separación: se controla la distancia entre persona y robot para reducir la velocidad o detener el movimiento cuando sea necesario.
- Limitación de potencia y fuerza: se restringen las condiciones del contacto para evitar lesiones dentro de los límites establecidos para la aplicación.
- Guiado manual: la persona dirige el movimiento mediante dispositivos y condiciones de seguridad específicos.
Ejemplo: un cobot que manipula una chapa
Imaginemos que un cobot mueve una chapa con bordes cortantes. Aunque el brazo limite su fuerza, la pieza puede causar una lesión. Si además se aproxima a una mesa, puede crear un punto de atrapamiento. Este ejemplo muestra por qué deben evaluarse también la geometría de la pieza, la herramienta y el entorno.
La velocidad reducida, por sí sola, no demuestra que la operación sea segura. Las funciones de seguridad y sus ajustes deben verificarse para las condiciones reales de uso. Cambiar una herramienta, una pieza o una trayectoria exige revisar cómo afecta ese cambio a la seguridad.
Desatascar y mantener: parar no es lo mismo que consignar
Una máquina detenida puede conservar presión, energía eléctrica o elementos capaces de caer. También puede arrancar inesperadamente. Por eso, pulsar la parada de emergencia no equivale a consignar. La consignación es el procedimiento para controlar las energías peligrosas antes de intervenir.
Pasos esenciales de la consignación
- Separar: aislar las fuentes de energía que puedan generar peligro.
- Bloquear: impedir que se restablezca la alimentación durante la intervención.
- Disipar o retener: eliminar la energía acumulada o mantenerla confinada de forma segura.
- Verificar: comprobar, mediante un procedimiento seguro, que las medidas han producido el efecto previsto.
El procedimiento debe ser específico para la instalación. En una línea conectada, hay que identificar también los movimientos o energías que puedan llegar desde otros equipos. Una etiqueta de advertencia no sustituye al bloqueo. Antes de devolver el equipo al servicio debe comprobarse que la intervención ha terminado y que nadie queda expuesto.
No olvidar los riesgos del proceso
Proteger frente al movimiento del robot no elimina los peligros de la tarea que realiza. La soldadura puede producir humos, radiaciones y proyecciones; la pintura puede generar exposición a productos químicos; otras operaciones pueden originar ruido o quemaduras. Estos riesgos necesitan su propia evaluación y medidas de control.
También debe comprobarse si la automatización aumenta la carga mental, reduce la autonomía o obliga a seguir un ritmo difícil de mantener. Un cobot puede aliviar esfuerzos, pero también dejar a la persona una tarea más repetitiva. La mejora debe valorarse sobre el trabajo completo.
Qué debe asegurar la empresa
La empresa tiene un deber de protección: debe integrar la prevención en las decisiones de producción y proporcionar los medios necesarios. Contar con asesoramiento preventivo no sustituye esa responsabilidad. La evaluación debe traducirse en medidas concretas, con responsables, recursos y seguimiento.
- Antes de implantar: evaluar los riesgos y priorizar su eliminación o reducción en origen.
- Antes de utilizar: comprobar la instalación y facilitar formación práctica sobre el equipo y sus riesgos.
- Durante el trabajo: mantener las protecciones y atender las deficiencias detectadas.
- Cuando haya cambios: revisar la evaluación y adaptar las medidas.
- Cuando intervengan otras empresas: coordinar las actividades para evitar riesgos entre trabajos simultáneos.
La prioridad es clara: primero eliminar o controlar el peligro; después complementar la protección con organización, formación y equipos de protección individual cuando sean necesarios. La seguridad de una línea no debe descansar únicamente en que las personas estén atentas, sino en un trabajo diseñado para protegerlas.